


射出成形用ロボット:適切な機種の選び方

射出成形用ロボット:適切な機種の選び方
まず、夜勤の状況を説明しましょう。日勤では14.2秒という安定したサイクルタイムを維持していますが、夜勤では、部品が引っかかったり、作業員が取り出すタイミングが少し遅れたり、時折部品が金型内に落ち込んで再研磨が必要になったり、キャビティが損傷したりするため、サイクルタイムは15.8秒まで伸びてしまいます。 「故障」しているわけではない――工程に関わる人間にばらつきがあるだけであり、そのばらつきこそが生産量を蝕んでいるのだ。
それが射出成形ロボットの真の役割です。人間よりも速く動くことではなく、サイクルごとに、シフトごとに、常に同じ動作を繰り返すことです。 ロボットの選定は、積載量、リーチ、取り出し時間、そしてアームの先端に取り付ける装置という4つの数値に尽きます。これらを正しく設定できれば、ロボットは成形機のリズムに溶け込みます。間違えれば、隅に放置されたままの高価な機械を所有することになってしまいます。
一貫性こそが、あなたが実際に購入しているものなのです
ロボットが理論上のサイクルタイムを短縮することはめったにありません。それを短縮するのは冷却時間です。 ロボットが取り除いてくれるのはばらつきだ。ここでの0.5秒、あそこでの部品の詰まり、誰かが部品の取り出しを遅らせたために金型がランナーを挟んで閉じてしまい、たまに発生するダブルショットなどである。24時間という1日を通じて見れば、こうした「ノイズ」を取り除くことの価値は、タイマーから1秒を削ることよりもはるかに大きいのが通例だ。
2つ目に得られるのは安全性です。手作業による部品の取り出しは、そのたびに作業者がプラテン間に手を差し入れることを意味します。ロボットを導入すれば、作業者を金型エリアから遠ざけて監督業務に専念させることができます。これは、工場を数時間にわたって無人運転させる唯一の方法でもあります。無人生産を将来的な目標としている場合、部品の取り出しはその一環に過ぎません。一連の工程全体については、当社の 射出成形の自動化ガイド.
テイクアウト用ロボットの3つの主な種類
現場にある射出成形用ロボットのほぼすべては、以下の3つのファミリーのいずれかに属しています:
1. スプルーピッカーおよびスイングアームロボット
エントリポイント。内部に手を伸ばし、スプルーや小さな部品をつかんで横へ振り出す、小型の空圧式またはサーボ式アームです。可搬重量は通常2kg未満で、取り出し時間は1秒未満に抑えられ、価格も手頃なため、単キャビティの作業であっても導入する価値があります。 その限界は明らかです。これらは「取り出し」はできますが、「配置」はできません。部品の向きを揃えたり、積み重ねたり、コンベア上に載せたりする必要がある場合、ピッカーだけでは不十分です。
2. デカルト型(トラバース型)ロボット — ブルヘッドマニピュレーターを含む
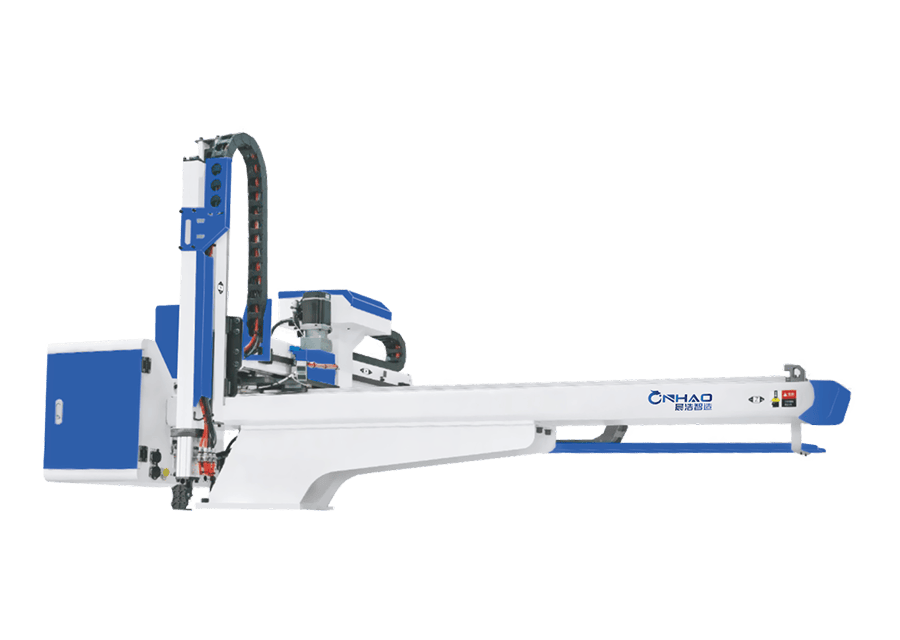
主力機種。金型エリアを横切る水平ビームがあり、プラテン間に垂直アームが下降し、キャリッジ全体がビームに沿って移動して、プレス機の横または後ろのドロップ位置まで到達します。 サーボ駆動のトラバースユニットは、数キログラムから50kg以上までの積載量を扱い、小型部品の場合、取り出し時間は約0.8~2秒です。オープンフレームの「ブルヘッド」レイアウトは、当社の ブルヘッド・マニピュレーターシリーズ — 構造の剛性を保ちつつ、天井の低い作業場でも設置できるほどコンパクトなため、このスタイルはおよそ50トンから650トンの機械で主流となっています。
3. 6軸多関節ロボット
柔軟性の高い選択肢です。成形機の横の床面に設置された関節式アームは、トラバースユニットでは不可能な作業――成形前の材料投入、バリ取り、インモールドラベリング、組み立て、検査、および成形後の箱詰め――を行うことができます。その代償として、設置スペース、安全柵、価格の面で制約があり、また専用のトラバースアームに比べて成形品の取り出し速度は遅くなります。 成形そのものではなく、成形周辺の工程に価値がある場合には、6軸タイプを選択してください。
| 種類 | 代表的なペイロード | テイクアウトの時間 | こんな方に最適 | 手頃な価格のバンド |
|---|---|---|---|---|
| スプルーピッカー/スイングアーム | < 2 kg | 0.6~1.0秒 | スプルー取り、微細部品、簡単な作業 | 低 |
| デカルト式/トラバース式(ブルヘッド) | 2~50+ kg | 0.8~2.0秒 | 50~650 Tプレス機での確実な取り出し・セット | 中 |
| 6軸関節式 | 3~80+ kg | 2~5秒 | インサート成形、成形後の工程、フレキシブルセル | 高い |
プレス機に合わせた射出成形ロボットの選定
カタログでは、利便性の観点からロボットの選定を機械のトン数に基づいて行っていますが、トン数はあくまで目安であり、仕様そのものではありません。射出成形用ロボットの適切な選定を行う際には、次の3つの数値が決定的な要素となります:
ペイロード。 手首が支えるすべての重量(部品+ランナー/スプルー+グリッパー本体)を合計し、そこに安全率1.5~2を乗じます。誰もが一度は犯してしまうミスは、部品の重量だけを測定して、EOAT(エンド・オブ・アーム・ツール)の重量を忘れてしまうことです。 4つの真空カップ、継手、センサーを備えたグリッパープレートは、簡単に3kgの重量になります。定格5kgのアームの場合、これだけで許容範囲の大部分を消費してしまいます。
リーチとストローク。 垂直ストロークは、金型の開口幅に加え、部品の高さ、およびコアやリフターから部品を持ち上げるためのクリアランスをカバーできる長さでなければなりません。 横移動ストロークは、ビームが天井クレーンや供給口上部の乾燥機と衝突することなく、金型の中心線から部品が排出される場所(コンベア、シュート、または治具)まで部品を搬送できるものでなければなりません。プレス機だけでなく、建物全体の寸法も測定してください。
インターフェース。 まず何よりも、プレス機がロボットと通信できることを確認してください。具体的には、Euromap 67(または旧規格のEuromap 12)コネクタ、あるいは少なくとも金型開放、エジェクタ位置、安全ゲート用の無電圧接点が必要です。最近の機械のほとんどにはこれが備わっていますが、古いプレス機の場合はインターフェースリレーボックスが必要になる場合があります。
| 機械のサイズ | 標準弾丸重量(PS) | ロボットクラス | 定格積載量 |
|---|---|---|---|
| 50~150 T | 最大約250 g | スプルーピッカー/小型トラバース | 2~5 kg |
| 150~350 T | 約250 g~1 kg | トラバース(シングルアームまたはデュアルアーム) | 5~10 kg |
| 350~650 T | 約1~2.5 kg | ブルヘッド/ハード・トラバース | 10~25 kg |
| 650~1300 T | 約2.5~8 kg | ヘビー・トラバース、伸縮式垂直 | 25~50 kg |
| > 1300 T | 8 kg以上 | 超重量級トラバースまたはガントリー | 50 kg以上 |
この表を最初の選定基準として活用し、その後、実際に最も重い金型(ランナーを含む)についてペイロードとストロークの計算を行ってください。特に、ランナーシステムの重量が部品本体よりも重くなる場合のある3プレート金型では、この点に留意してください。
テイクアウトの時間は「予算」であり、「自慢できる数字」ではない
取り出し作業のたびにサイクルタイムが消費されます。アームが進入し、ワークを把持し、パーティングラインをクリアする間、金型は開いたまま待機していなければならないからです。 15秒のサイクルにおいて、金型開放の待機時間を1秒増加させる取り出し作業は、1日あたり約6~7%の生産量を失うことになる。40秒のサイクルでは、同じ1秒の増加で2.5%の損失となる。
これによる2つの実際的な影響:
- 薄肉で高速サイクルな部品 (包装、キャップ、容器)といった分野では、1秒未満で投入できるサーボ式トラバースユニットの導入が正当化されます。こうした場面こそ、取り出し速度が真に効果を発揮するのです。
- テンポの遅いテクニカルなパート 純粋な速度よりも、穏やかで再現性の高い操作性を重視しています。45秒のサイクルに対して高速アームを過剰に仕様設定しても、それはカタログ上の数字に無駄なお金を費やすことに過ぎません。
ロボット本体よりもグリッパーの方が重要だ
どの自動化エンジニアに「取り出し工程でプロジェクトが失敗するのはどこなのか」と尋ねても、その答えが「アーム」であることはほぼありません。原因は「アーム先端ツール(EOAT)」にあるのです。EOATによって、部品がスムーズに取り出され、きれいに離脱し、損傷なく搬送されるかどうかが決まります:
- 吸盤 平らで滑らかな部品の場合 — 凹凸やリブのある表面でも確実に密閉されるか確認してください
- フィンガーグリッパー グリップ機能を備えた部品(スプルー、ボス、エッジフランジなど)
- スプルークランプ ランナーに固定されているため、スクラップとは別に部品を取り外すことができます
- 部分的に存在するセンサー これにより、プレス機は型が閉じる前にキャビティが空いていることを確認できます。これほど安価な金型保護策は他にありません。
プレス機で複数の金型を使用する場合は、クイックチェンジチャックを標準装備してください。EOATの切り替え時間が1時間ではなく数分で済むことで、1台のロボットが特定の作業専用ではなく、実際の生産スケジュールに対応できるようになります。
統合:ロボットの周囲に配置すべきもの
このロボットは、セルを構成する要素の一つです。このセルは、上流および下流の設備がこれに合わせて計画されている場合にのみ機能します:
- 上流: 材料は、人の手を介さずにスロートに到達しなければならない――つまり、 プラスチック製真空ローダー ホッパーの上、あるいは 集中給餌システム 全製品ラインの供給
- 下流: 落下位置の下にあるコンベア、ボックスの交換または積み重ね工程、そしてスプルーを排出する場所――通常は 大型破砕機 プレス機の横にあるため、再粉砕された材料はそのまま工程に戻される
- 安全性: ロボットの作業範囲の周囲に設置されたインターロック式防護柵、およびプレス機の金型保護インターロックに配線されたロボットの安全回路
購入前に床のレイアウトを計画しておきましょう。設置の最中に計画するのは避けましょう。ロボットが到着した当日に、コンベアがプレス機と壁の間に収まらないことに気づくような事態は避けたいものです。
ペイバック計算:スプレッドシートは実際にはどのようなものか
射出成形用ロボットは、人員の再配置、ばらつきの解消、そして不良品の削減によって投資を回収します。ほとんどの工場では、この順序で効果が現れます。率直な計算式は次の通りです:
回収期間(ヶ月)=導入費用 ÷ 月々の節約額
導入コストとは、ロボット+EOAT(末端作業ツール)+コンベヤ+安全柵+システム統合の合計を指します。月間のコスト削減額は、通常、1シフトあたりに削減される作業員の労働時間に、シフト数を乗じたものが主な要因となります:
| シナリオ | 設置費用 | 毎月の貯蓄 | ペイバック |
|---|---|---|---|
| 1台のプレス機でのスプルーピッカー、2シフト制 | $4,000~8,000 | ~$500–900 | 6~12か月 |
| サーボ式トラバースセル、2~3シフト | 1TP4 18,000~35,000 | ~$1,400~2,200 | 12~18か月 |
| 成形後工程を備えた6軸セル | 1TP4 40,000~70,000 | ~$2,500~4,000 | 15~24か月 |
スクラップの削減や生産の一貫性の向上は、ピッチデッキにはめったに盛り込まれませんが、これらを追跡している工場では、通常、労力面だけの計算よりも数ヶ月早く、真の投資回収が実現することがわかります。この隠れたリターンとは「生産能力」です。生産サイクルからばらつきが排除されれば、それはすでに自社が保有している生産量であり、新たなプレス機を購入することなく、その生産能力を引き出すことができるのです。
射出成形用ロボットを購入する際の6つの間違い
- 機械のトン数だけを基準に購入すること。 トン数は仕様ではなく、フィルタとして扱うべきものです。実際に最も重い金型について、積載量とストロークの計算を行ってください。
- EOATの重量を忘れてしまった。 グリッパーの重量は積載量に算入されます。推測せずに、必ず計量してください。
- ランナーの重量は考慮しない。 3プレート金型や、ホットランナー・コールドドロップ方式の金型では、スプルーシステムの重量が成形品の重量を上回る場合があります。
- 次の金型にはストロークマージンがありません。 今日の部品に合わせて購入したロボットは、より背の高い部品が登場したその日に陳腐化してしまいます。可搬重量とストロークには、20~30%分の余裕を持たせておきましょう。
- インターフェースのチェックをスキップします。 ロボットが対応するすべてのプレス機について、Euromap 67/12 またはインターフェースリレーの配置図を確認してください。これは納品後ではなく、発注前に実施してください。
- ガードや下流への対策は講じられていない。 監視されていないロボットや床に落ちた部品――これらは、仕事を減らすどころか、かえって仕事を生み出してしまう自動化の例である。
よくある質問
射出成形用ロボットの価格はいくらですか?
おおよその設置範囲としては、スプルーピッカーが$3,000~8,000、サーボトラバースロボットが$10,000~30,000(サイズやストロークにより異なる)、6軸セルが$25,000~60,000以上となります。さらに、金型ファミリーごとに$1,000~5,000のEOATが必要です。プレスインターフェース、コンベア、およびガードは、同じ予算項目に含まれます。
ロボットを導入すれば、サイクルタイムは短縮されるでしょうか?
通常、理論上のサイクル時間そのものではありません。冷却時間がそれを決定づけるからです。ロボットが排除するのはばらつき、つまり引き出しの遅れ、部品の詰まり、ドア開放時の待機時間などです。生産性の向上は、各サイクルが平均時間ではなく、設計通りの時間で実行されることによって実現されます。
私のプレス機には、どのサイズのロボットが必要ですか?
積載量:(部品+ランナー+EOATの重量)× 1.5~2。ストローク:金型のデイライト+部品の高さ+クリアランス、およびドロップ位置に到達するのに十分な横移動量。その後、プレスとのインターフェースを確認する。トン数表はあくまで最初の選別基準に過ぎない。
デカルト座標系か、6軸か――どちらを選ぶべきか?
1台のプレス機で純粋な取り出しと配置のみを行う場合:ほぼ常に直交/トラバース方式が採用されます。これにより、セットアップが迅速で、コストが低く、安全柵の設置も簡素化されます。射出後のインサート装填、ゲート除去、組立、または梱包を行う場合:6軸ロボットはその設置スペースに見合う価値を発揮します。
Euromapコネクタのない旧式のプレス機でも、ロボットを稼働させることは可能ですか?
はい、ほとんどの場合、金型開放、エジェクタ、ゲートの信号を無電圧接点として読み取るインターフェース中継ボックスを介して可能です。ただし、これにより統合コストが増加し、一部のハンドシェイクに制限が生じるため、導入を決定する前に、使用するプレス機を具体的に確認してください。
ロボットがあれば、オペレーターは不要になるのでしょうか?
つまり、作業員が金型の中に手を入れることはなくなるということです。それでも、複数のセルを監督したり、ジョブごとにEOATを交換したり、品質をチェックしたり、異常対応を行ったりするのは依然として誰かが担当します。ほとんどの工場では、この役割を廃止するのではなく、1人の作業員を3台から5台の自動プレス機に配置し直しています。
結論
ロボットの選定は、パンフレットに記載されている積載トン数ではなく、可搬重量、リーチ、導入予算、そしてグリッパーに基づいて行うべきです。 そのロボットを中心にセルを計画しましょう。材料の投入、部品とスプルーの排出、ガードの閉鎖。そうすれば、射出成形用ロボットは単なる「購入した機械」ではなく、火曜日の朝と同じように土曜日の夜も生産ライン全体がスムーズに稼働する「理由」となるのです。
あるラインの部品取りを計画する場合は、まず当社の ブルヘッド・マニピュレーターシリーズ サーボトラバースの取り出し用、および プラスチック用補助機器ガイド その周りで機能しなければならないあらゆるものに対して。