


רובוט להזרקת פלסטיק: כיצד לבחור את הרובוט המתאים

רובוט להזרקת פלסטיק: כיצד לבחור את הרובוט המתאים
משמרת הלילה היא הראשונה לספר את הסיפור. משמרת היום מבצעת מחזור חלק של 14.2 שניות; משמרת הלילה מתארכת ל-15.8 שניות משום שחלקים נתקעים, המפעילים מושכים אותם באיחור קל, ומדי פעם חלק נופל חזרה לתבנית וגורם לצורך בטחינה חוזרת או לפגיעה בחלל התבנית. אין כאן שום דבר "מקולקל" — הגורם האנושי בתהליך הוא פשוט בלתי יציב, והאי-יציבות היא זו שפוגעת בתפוקה.
זו המשימה האמיתית של רובוט להזרקה: לא להיות מהיר יותר מבן אדם, אלא להיות זהה, מחזור אחר מחזור, משמרת אחר משמרת. הבחירה ברובוט מסתכמת בארבעה נתונים — כושר העמסה, טווח תנועה, זמן הוצאת המוצר ומה שתלוי בקצה הזרוע. אם תבחרו נכון, הרובוט ישתלב בקצב העבודה של המכונה. אם תבחרו לא נכון, תמצאו את עצמכם עם מכונה יקרה שתעמוד בפינה ללא שימוש.
מה שאתם באמת קונים זה עקביות
הרובוט כמעט אף פעם לא מקצר את מחזור הייצור התיאורטי — זמן הקירור הוא זה שעושה זאת. מה שהוא מסלק הוא את השונות: חצי השניה פה, החלק התקוע שם, הזריקה הכפולה המזדמנת כי מישהו שלף חלק באיחור והתבנית נסגרה על התעלה. לאורך יום של 24 שעות, הסרת הרעש הזה שווה בדרך כלל יותר מכל שנייה בודדת שנחסכת מהטיימר.
הדבר השני שהשימוש בו מספק הוא בטיחות. כל הוצאת חלק ידנית כרוכה בכך שהמפעיל מושיט את ידו בין הלוחות. רובוט מרחיק את העובדים מאזור התבנית ומעביר אותם לתפקידי פיקוח — וזו גם הדרך היחידה שבה מפעל יכול לפעול ללא השגחה במשך שעות. אם ייצור ללא השגחה נכלל בתוכנית העבודה שלכם, הוצאת החלקים היא חוליה אחת בשרשרת; הרצף המלא מוסבר במדריך שלנו מדריך לאוטומציה של הזרקה.
שלושת הסוגים העיקריים של רובוטים לאיסוף הזמנות
כמעט כל רובוט להזרקה הנמצא במפעל שייך לאחת משלוש משפחות:
1. מכונות להוצאת שאריות יציקה ורובוטים עם זרוע מתנדנדת
נקודת הכניסה. זרועות פנאומטיות או סרוו קטנות שנכנסות פנימה, תופסות את ענף היציקה או חלק קטן, ומניפות אותו הצידה. כושר הנשיאה הוא בדרך כלל פחות מ-2 ק"ג, תהליך ההוצאה יכול לארוך פחות משנייה, והמחיר נמוך מספיק כדי להצדיק את השימוש במכונה כזו אפילו עבור עבודה עם חלל יחיד. המגבלה ברורה: הם אוספים, אך אינם מניחים. אם יש צורך למקם את החלק בכיוון מסוים, לערום אותו או להניח אותו על מסוע, מנגנון איסוף בלבד אינו מספיק.
2. רובוטים קרטזיים (לרוחב) — לרבות מניפולטורים מסוג "בול-הד"
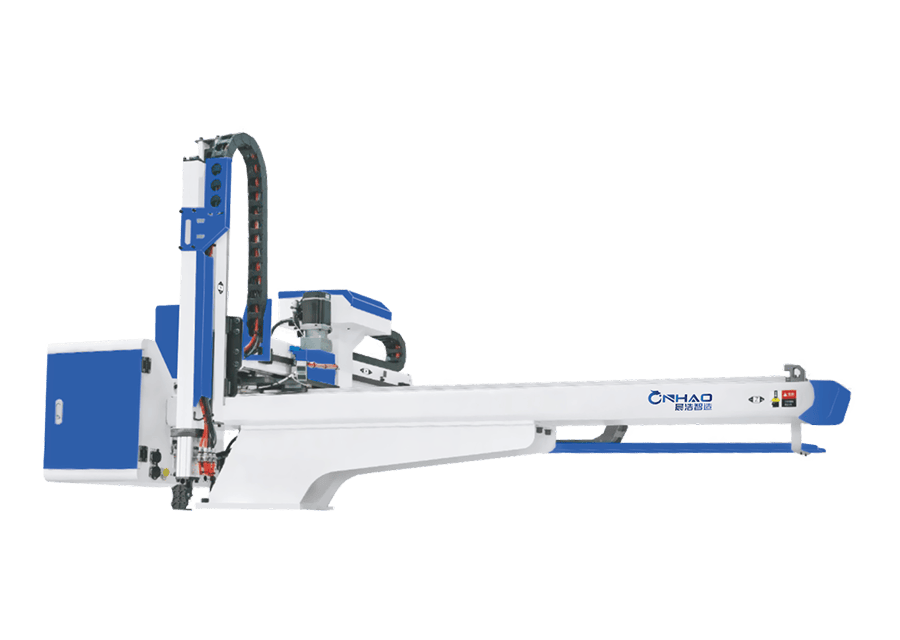
סוס העבודה. קורה אופקית משתרעת על פני אזור התבנית, זרוע אנכית יורדת בין הפלטות, והעגלה כולה נעה לאורך הקורה אל מיקום פריקה לצד המכבש או מאחוריו. יחידות תנועה המונעות על ידי סרוו מטפלות בעומסי מטען הנעים מכמה קילוגרמים ועד 50 ק"ג ואף מעבר לכך, עם זמני הוצאה של כ-0.8–2 שניות עבור חלקים קטנים. התצורה הפתוחה מסוג "בול-הד" — כמו ה- סדרת מניפולטורים מסוג "Bullhead" — שומר על קשיחות המבנה תוך שמירה על גודל קומפקטי מספיק עבור בתי מלאכה עם תקרות נמוכות, וזו הסיבה שסגנון זה שולט במכונות בטווח של כ-50 עד 650 טון.
3. רובוטים מפרקיים בעלי שישה צירים
האפשרות הגמישה. זרוע מפרקית המוצבת על הרצפה לצד המכבש יכולה לבצע פעולות שיחידת תנועה רוחבית אינה מסוגלת לבצע: הכנסת חומר גלם לפני הזרקה, הסרת שאריות, הדבקת תוויות בתוך התבנית, הרכבה, בדיקה ואריזה בקופסאות לאחר הזרקה. החסרונות הם שטח רצפה, אמצעי מיגון ומחיר — וכן הוצאת המוצר הגולמי מהתבנית בקצב איטי יותר בהשוואה לזרוע תנועה רוחבית ייעודית. בחרו במערכת בעלת שישה צירים כאשר הערך טמון בתהליכים סביב היציקה, ולא בהוצאת המוצר עצמו.
| סוג | מטען טיפוסי | זמן האיסוף | מתאים ביותר ל- | להקת "באדג'ט" |
|---|---|---|---|---|
| מנגנון איסוף שאריות / זרוע מתנדנדת | < 2 ק"ג | 0.6–1.0 שניות | הסרת ענפים, חלקים זעירים, עבודות פשוטות | נמוך |
| קרטזי / רוחבי (ראש שור) | 2–50+ ק"ג | 0.8–2.0 שניות | הוצאה אמינה + הנחה במכונות דפוס בלחץ של 50–650 טון | אמצע |
| בעל שישה צירים ומפרקים | 3–80+ ק"ג | 2–5 שניות | הכנסת חומרים, פעולות לאחר היציקה, תאים גמישים | גבוה |
התאמת גודל רובוט הזרקה למכונת ההזרקה שלכם
הקטלוגים מדרגים רובוטים לפי טונאז' המכונה משום שזה נוח — אך הטונאז' הוא מדד עקיף, לא מפרט טכני. כאשר קובעים את הגודל הנכון של רובוט להזרקת פלסטיק, שלושה מספרים הם הקובעים:
מטען. יש לחשב את המשקל הכולל של כל מה שהזרוע נושאת: החלק + המוביל/צינור הזרקה + המלקחיים עצמם, ולאחר מכן להכפיל בפקטור בטיחות של 1.5–2. הטעות שכולם עושים פעם אחת היא לשקול את החלק ולשכוח את ה-EOAT. לוחית תופסן עם ארבע כוסות ואקום, אביזרי חיבור וחיישן יכולה לשקול בקלות 3 ק"ג — בזרוע עם קיבולת נומינלית של 5 ק"ג, זה לבדו גוזל את רוב מרווח הבטיחות.
הושט את היד ותנופף בה. המהלך האנכי חייב לכסות את מרווח הפתיחה של התבנית, בתוספת גובה החלק, בתוספת מרווח הרמה כדי לשחרר את החלק מהליבות ומהמרים. מהלך הרוחב חייב להעביר את החלק מקו האמצע של התבנית אל המקום שבו הוא משתחרר — מסוע, מגלשה או מתקן — מבלי שהקורה תתנגש במנוף התקרה או במייבש שמעל פתח ההזנה. יש למדוד את המבנה כולו, ולא רק את המכבש.
ממשק. קודם כל, יש לוודא שהמכונה יכולה לתקשר עם הרובוט: מחבר מסוג Euromap 67 (או Euromap 12 ישן יותר), או לפחות מגעים נטולי פוטנציאל עבור פתיחת התבנית, מיקום המפלט ושער הבטיחות. לרוב המכונות המודרניות יש את זה; במכונות ישנות יותר ייתכן שיהיה צורך בתיבת ממסר ממשק.
| גודל המכונה | משקל כדור טיפוסי (PS) | שיעור רובוטיקה | משקל מטען מותר |
|---|---|---|---|
| 50–150 טון | עד כ-250 גרם | מפריד תבניות / תנועה רוחבית קטנה | 2–5 ק"ג |
| 150–350 טון | ~250 גרם–1 ק"ג | טרברס, זרוע אחת או שתי זרועות | 5–10 ק"ג |
| 350–650 טון | ~1–2.5 ק"ג | בול-הד / מעבר קשה | 10–25 ק"ג |
| 650–1300 T | ~2.5–8 ק"ג | תנועה רוחבית כבדה, אנכית טלסקופית | 25–50 ק"ג |
| > 1300 טון | 8 ק"ג ומעלה | גשר או מסבך כבד במיוחד | 50 ק"ג ומעלה |
השתמש בטבלה זו כמסנן ראשוני, ולאחר מכן בצע את החישובים של עומס השימושי ועומק החריטה על התבנית הכבדה ביותר שברשותך — כולל תעלת הזרימה, במיוחד בתבניות בעלות שלוש לוחות, שבהן מערכת תעלת הזרימה עשויה לשקול יותר מהחלק עצמו.
זמן ההכנה של אוכל מוכן הוא עניין של תקציב, לא נתון להתפאר בו
כל הוצאת מוצר גוזלת זמן מהמחזור: התבנית חייבת להיות פתוחה ולהמתין בזמן שהזרוע נכנסת, אוחזת ומוציאה את החלק מקו ההפרדה. במחזור של 15 שניות, הוצאת מוצר המוסיפה שניה אחת של שהייה בתבנית הפתוחה עולה כ-6–7% מהתפוקה היומית. במחזור של 40 שניות, אותה שניה עולה 2.5%.
שתי השלכות מעשיות:
- חלקים בעלי דופן דקה ומחזור עבודה מהיר (אריזות, מכסים, מיכלים) מצדיקים שימוש ביחידות תנועה סרוו עם זמן כניסה של פחות משנייה — זה המקום שבו מהירות ההוצאה באמת משתלמת.
- קטעים טכניים איטיים חשוב לנו יותר טיפול עדין וניתן לשחזור מאשר מהירות גולמית. בחירה במפרט יתר של זרוע במהירות גבוהה למחזור של 45 שניות היא בזבוז כסף על מספר המופיע בקטלוג.
המנגנון האוחז חשוב יותר מהרובוט
שאלו כל מהנדס אוטומציה היכן נכשלים פרויקטים של הוצאת חלקים, והתשובה היא שכמעט אף פעם לא מדובר בזרוע — אלא בכלי הקצה של הזרוע (EOAT). ה-EOAT הוא זה שקובע אם החלק יוצא בצורה מסודרת, משתחרר בצורה מסודרת ומגיע ללא נזק:
- כוסות ואקום עבור חלקים שטוחים וחלקים — יש לוודא שמשטחים בעלי מרקם או מחורצים עדיין אטומים
- מכשירים לאחיזה באצבעות עבור חלקים הכוללים תכונת אחיזה — ענפי יציקה, בליטות, אוגני קצה
- מהדקי יציקה מיועד לרץ, כך שניתן יהיה לשחרר חלקים בנפרד מהפסולת
- חיישנים חלקיים-נוכחים כך שהעיתונות תדע שהחלל פנוי לפני שהוא נסגר — אמצעי ההגנה הזול ביותר לתבנית שתרכשו אי פעם
יש לאמץ באופן אחיד צ'אק להחלפה מהירה אם המכונה מפעילה מספר תבניות. החלפת EOAT הנמדדת בדקות במקום בשעה היא זו שמאפשרת לרובוט אחד לשרת לוח זמנים ייצור אמיתי, במקום משימה ייעודית אחת.
שילוב: מה צריך להיות מסביב לרובוט
הרובוט הוא רכיב אחד בתא. התא פועל רק כאשר הציוד שלפניו ואחריו מתוכנן בהתאם אליו:
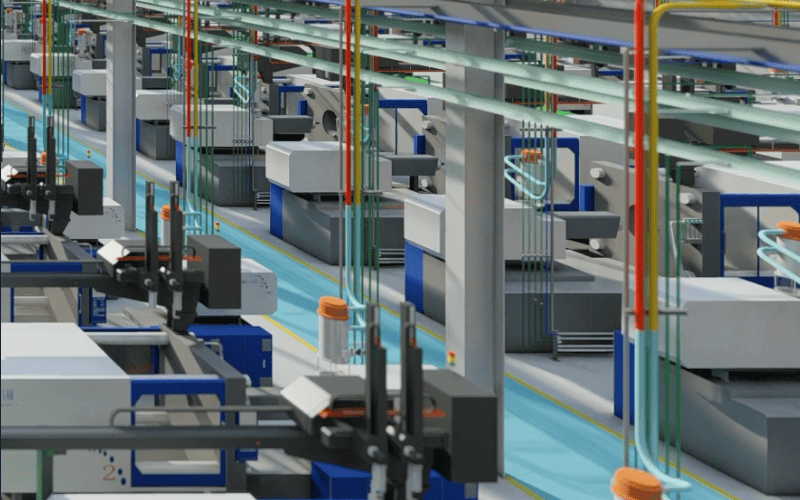
- במעלה הזרם: החומר חייב להגיע לגרון ללא התערבות אנושית — א מטעין ואקום מפלסטיק על הקופסה, או א מערכת הזנה מרכזית אספקה של כל הקו
- במורד הזרם: מסוע מתחת לנקודת הנפילה, תהליך החלפת ארגזים או ערימה, ומקום שאליו יועבר השפך — בדרך כלל מגרסה לתעשייה כבדה ליד המכבש, כך שהחומר הטחון מחדש חוזר ישירות לתהליך
- בטיחות: מערכת הגנה משולבת סביב אזור הפעולה של הרובוט, ומעגלי הבטיחות של הרובוט מחוברים למערכת הנעילות להגנה על התבנית של המכבש
תכננו את פריסת הרצפה לפני הרכישה, ולא במהלך ההתקנה. היום שבו הרובוט מגיע הוא יום גרוע לגלות שהמסוע לא נכנס בין המכבש לקיר.
חישובי החזר ההשקעה: איך נראית הגיליון האלקטרוני בפועל
רובוט להזרקה מחזיר את ההשקעה בו באמצעות הקצאה מחדש של כוח העבודה, ביטול סטיות והפחתת הפסולת — בסדר זה ברוב המפעלים. הנוסחה הכנה:
תקופת ההחזר (בחודשים) = עלות ההתקנה ÷ החיסכון החודשי
עלות ההתקנה כוללת את הרובוט + EOAT + המסוע + אמצעי ההגנה + האינטגרציה. החיסכון החודשי נובע בעיקר משעות העבודה של המפעילים שנחסכות בכל משמרת, כפול מספר המשמרות:
| תרחיש | עלות ההתקנה | חיסכון חודשי | נקמה |
|---|---|---|---|
| מכונת הפרדת שאריות במכונת דפוס אחת, 2 משמרות | $4,000–8,000 | ~$500–900 | 6–12 חודשים |
| תא תנועה סרוו, 2–3 משמרות | $ 18,000–35,000 | ~$1,400–2,200 | 12–18 חודשים |
| תא בעל שישה צירים עם פעולות לאחר היציקה | $40,000–70,000 | ~$2,500–4,000 | 15–24 חודשים |
הרווחים הנובעים מפסולת ומהעקביות כמעט ואינם מופיעים במצגת המכירה, אך מפעלים העוקבים אחריהם מגלים בדרך כלל שההחזר האמיתי מגיע כמה חודשים מוקדם יותר מאשר על פי חישובי כוח האדם בלבד. התשואה הנסתרת היא היכולת הייצורית: הסרת השונות מהמחזור היא תפוקה שכבר נמצאת ברשותכם, אשר מתאפשרת מבלי לרכוש מכונת דפוס נוספת.
שש טעויות נפוצות ברכישת רובוט להזרקת פלסטיק
- רכישה על סמך נפח המטען בלבד. הטון הוא מסנן, לא מפרט טכני — יש לבצע את החישובים של המטען והמהלך על פי התבנית הכבדה ביותר בפועל.
- שכחת משקל ה-EOAT. הציפורן נכללת במשקל המטען. יש לשקול אותה, ולא להעריך את משקלה.
- מבלי להתחשב במשקל הרץ. בתבניות בעלות שלוש פלטות ובתבניות עם תעלה חמה ונקודת ירידה קרה, משקל מערכת הזרקה עשוי לעלות על משקל החלק.
- אין מרווח חיתוך לתבנית הבאה. רובוט שנרכש בדיוק עבור החלק של היום יהפוך למיושן ביום שבו יגיע חלק גבוה יותר. יש להשאיר מרווח של 20–30% בקיבולת העומס ובמהלך.
- דילוג על בדיקת הממשק. יש לאשר את תוכנית Euromap 67/12 או את תוכנית ממסר הממשק עבור כל מכבש שהרובוט ישרת — לפני ההזמנה, ולא לאחר האספקה.
- אין תוכנית הגנה או תוכנית להמשך. רובוט ללא השגחה וחלק שנפל על הרצפה הם דוגמה לאוטומציה שיוצרת עבודה במקום לחסוך אותה.
שאלות נפוצות
כמה עולה רובוט להזרקה?
טווח התקנה משוער: מכונות איסוף שאריות פועלים בטווח של $3,000–8,000, רובוטים סרוו עם תנועה רוחבית בטווח של $10,000–30,000 בהתאם לגודל ולמהלכים, ותאים בעלי שישה צירים בטווח של $25,000–60,000 ומעלה — בנוסף ל-$1,000–5,000 של EOAT לכל משפחת תבניות. ממשק המכבש, המסוע והמיגון נכללים באותה שורת תקציב.
האם רובוט יקצר את משך המחזור שלי?
בדרך כלל לא מדובר במחזור התיאורטי — זמן הקירור הוא זה שקובע זאת. מה שהרובוט מבטל הוא את השונות: משיכות מאוחרות, חלקים תקועים, זמן המתנה עם דלת פתוחה. השיפור בתפוקה נובע מכך שכל מחזור מתבצע בזמן שנקבע בתכנון, במקום בזמן הממוצע.
איזה גודל של רובוט אני צריך למכונת הדפוס שלי?
עומס שימושי: (חלק + מנגנון הזזה + משקל EOAT) × 1.5–2. מהלך: מרווח התבנית + גובה החלק + מרווח חופשי, וכן תנועה רוחבית מספקת כדי להגיע למיקום ההורדה. לאחר מכן יש לבדוק את ממשק המכבש. טבלאות הטונוג' מהוות רק סינון ראשוני.
קרטיזי או בעל שישה צירים — איזה מהם?
הוצאה והנחה בלבד במכונת הזרקה אחת: תנועה קרטזית/רוחבית, כמעט תמיד — הזנה מהירה יותר, עלות נמוכה יותר, מיגון פשוט יותר. טעינת תבניות, הסרת שאריות, הרכבה או אריזה לאחר הזרקה: מכונת שש צירים מצדיקה את שטח הרצפה שהיא תופסת.
האם הרובוט יכול לפעול עם מכונת דפוס ישנה יותר שאין בה מחבר Euromap?
כן, ברוב המקרים — באמצעות תיבת ממסר ממשק הקוראת אותות של פתיחת התבנית, המפלט והשער כמגעים נטולי פוטנציאל. הדבר כרוך בעלות אינטגרציה נוספת ומגביל חלק מתקשורת ה-handshaking, ולכן יש לוודא את התאמתה למכונת ההזרקה הספציפית לפני קבלת החלטה.
האם קיומו של רובוט פירושו שאין צורך במפעיל?
המשמעות היא שהמפעיל כבר לא צריך להכניס את היד לתוך התבנית. עדיין יש מי שמפקח על מספר תאים, מחליף את ה-EOAT בין משימות, בודק את האיכות ומטפל במקרים חריגים. ברוב המפעלים מעבירים מפעיל אחד לעבוד על שלוש עד חמש מכבשים אוטומטיים, במקום לבטל את התפקיד.
בשורה התחתונה
בחרו את הרובוט לפי כושר העמסה, טווח ההגעה, תקציב הרכישה והמלקחיים — ולא לפי הטון המצוין בחוברת. תכננו את התא סביב זה: חומר נכנס, חלקים וענפים יוצאים, מגן סגור. עשו זאת, ורובוט הזרקת פלסטיק יפסיק להיות מכונה שרכשתם ויהפוך לסיבה שבגללה כל הקו פועל באותו אופן בשבת בלילה כמו ביום שלישי בבוקר.
אם אתם מתכננים את תהליך חיתוך החלקים עבור קו ייצור, התחילו עם ה- סדרת מניפולטורים מסוג "Bullhead" לצורך הוצאת תנועת הסרוו, וה- מדריך לציוד עזר מפלסטיק לכל מה שצריך להתאים את עצמו אליו.